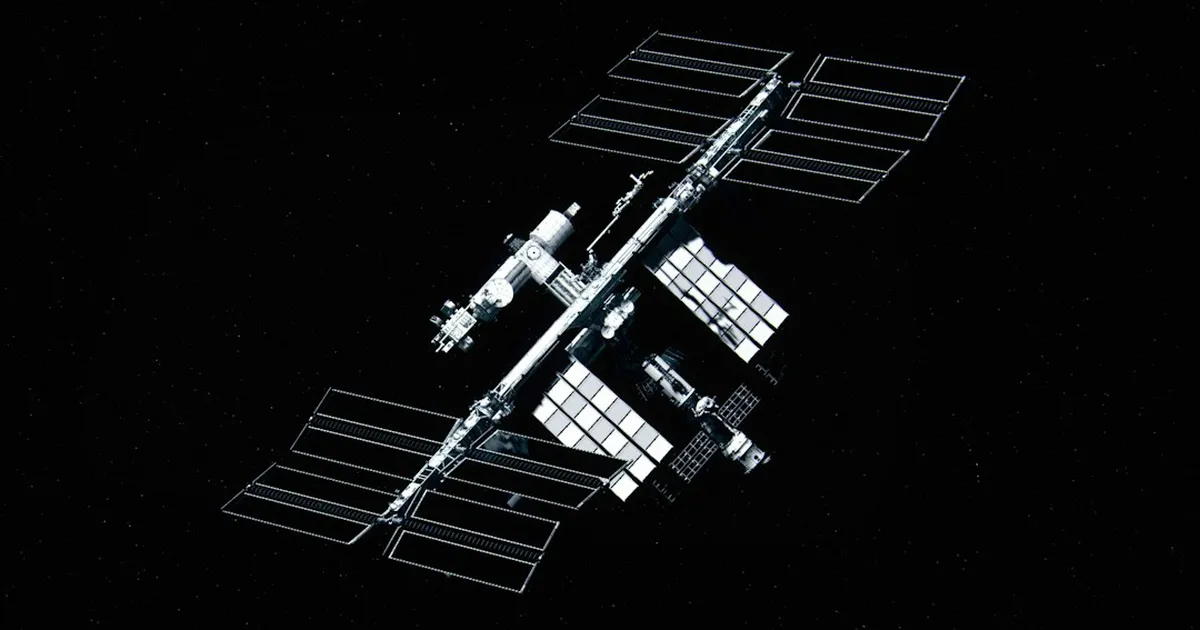
Laut Caltech baut Roboter Struktur erstmals autonom im All
Quellen (7)
- Bauen im Orbit: Caltech-Roboter ASTRA baut Struktur im Allfr.de
- Caltech Robotic Space Demo Successfully Builds in Space - www.caltech.educaltech.edu
- A robot has built a structure in space for the first time. Here’s why it matterstheprint.in
- DARPA demos will test novel tech for building future large structures in space | DARPAdarpa.mil
- Subject:its.caltech.edu
- A robot just built a structure in space for the first timenewatlas.com
- A robot just built a structure autonomously in space for the 1st time ever | Spacespace.com
Nach Angaben der Frankfurter Rundschau startete das Experiment am 30. März 2026 mit der SpaceX-Mission Transporter-16 auf dem Transportfahrzeug Vigoride 7 des Unternehmens Momentus Inc.
Ziel war eine 1,4 Meter breite Reflektorantenne
Laut Caltech hat der Roboter die vergangenen sechs Monate im All daran gearbeitet, eine Reflektorantenne mit 1,4 Meter Durchmesser aus Verbundfaserrohren, Aluminiumverbindungen und einer reflektierenden Kaptonoberfläche zu bauen. Projektleiter ist laut ThePrint Sergio Pellegrino, Professor für Luft- und Raumfahrttechnik sowie Bauingenieurwesen am Caltech. Laut DARPA begrenzen die von der Nutzlastverkleidung einer Rakete vorgegebenen Größen- und Gewichtsgrenzen den Bau großer Strukturen im Orbit; die Behörde startete ihr Programm NOM4D deshalb 2022, um stattdessen neue, leichte Rohmaterialien ins All zu bringen, die erst dort zusammengesetzt werden.
Für die Tests baute das Team einen Fachwerkbauroboterprototyp für einen Reflektor mit 1,4 Meter Durchmesser und 12 Fachwerkabschnitten, dessen Montageplatte einen Winkel von 72 Grad erhielt, um die erforderlichen Teilsysteme im Innenraum unterzubringen. Weil sich der Reflektor bei manuellen Montageversuchen verzog und zur Seite verschob, bauten die Forschenden am ersten Gelenk eine zusätzliche Torsionsfeder ein, die ihn wieder in die gewünschte Form drehen sollte.
Befehle vom Boden
Die Baubefehle für ASTRA kamen laut Caltech von Charles Sommer, einem früheren Caltech-Systemingenieur, Alan Truong, einem Caltech-Forschungsingenieur und der Studentin Tara Venkatadri; sie prüften die Ergebnisse anhand heruntergeladener Fotos und wiederholten den Vorgang, um zahlreiche unvorhergesehene Probleme zu lösen. Täglich standen laut ThePrint nur sieben bis acht Kommunikationsfenster von jeweils rund 15 Minuten zur Verfügung; das Team bildete Probleme zunächst an einem identischen Roboter im Labor nach, bevor es neue Anweisungen ins All schickte.
Wie autonom war die Montage wirklich?
New Atlas schränkt die Bezeichnung „automatisiert“ ein: Während der Roboter die Montage ausführte, sei sein Team am Boden ausgelastet gewesen. Zur täglichen Kommunikationsdauer widersprechen sich die Berichte: Space.com nennt insgesamt 15 Minuten pro Tag, während Caltech, ThePrint und die Frankfurter Rundschau sieben bis acht Fenster von jeweils rund 15 Minuten für denselben Betrieb angeben. Frühere robotische Arbeiten im All gingen anders vor: Der Stationsarm Canadarm2 positionierte beim Aufbau der Internationalen Raumstation bereits auf der Erde gefertigte Bauteile, während Astronauten sie montierten. Das NASA-Projekt Archinaut One wollte Trägerbalken direkt im Orbit fertigen, kam aber nach Bodentests nicht über das Jahr 2023 hinaus. Zur vollständigen Struktur gehören auch netzartige Reflektoren; das Team erklärt laut Caltech, das Design müsse vereinfacht und verfeinert werden. DARPA-Programmmanager Andrew Detor erklärte, mit „sehr großen Strukturen“ meine er Strukturen von Hunderten Metern oder Kilometern Größe. Nichts in dieser Größenordnung könne laut Detor derzeit erreicht werden.
Kommentare